


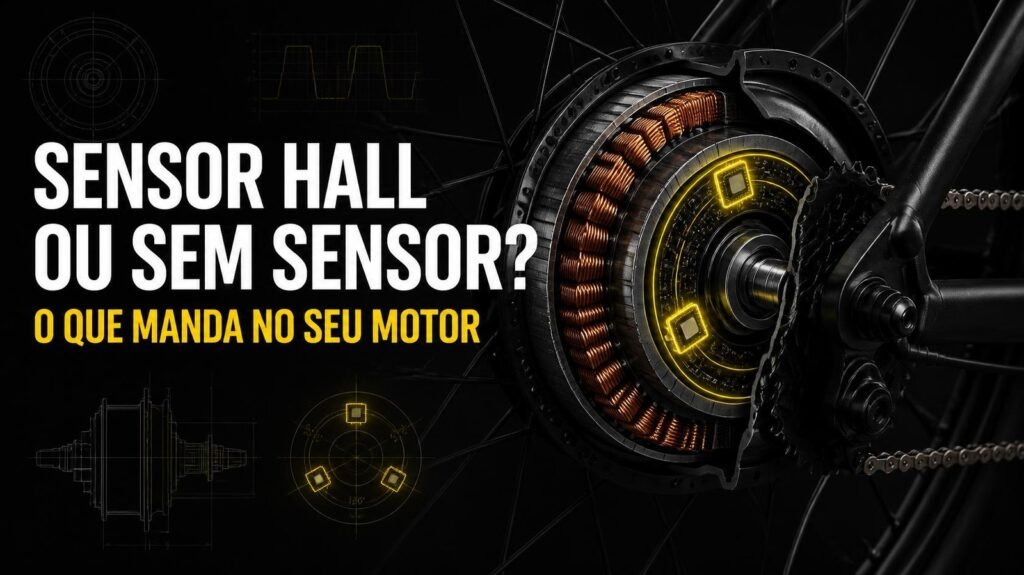
Motor com sensor Hall e motor sem sensor podem ter o mesmo ímã, o mesmo cobre e a mesma potência — a diferença aparece nos primeiros três metros. O sensor Hall informa ao controlador a posição exata do rotor desde a rotação zero, então a e-bike sai do semáforo com torque imediato e sem solavanco. O motor sem sensor (sensorless) precisa de rotação para “adivinhar” essa posição, e é justamente na partida em ladeira, com peso, que ele engasga e puxa o pico de corrente que mais aquece o enrolamento.
Na prática paulistana: se o seu trajeto tem semáforo em subida — e em São Paulo tem — o sensor Hall não é luxo, é durabilidade.
O que o sensor Hall faz dentro do motor da bicicleta elétrica?
O motor da sua e-bike é um brushless trifásico: não tem escovas para fazer a comutação mecânica, então quem decide qual par de bobinas energizar, e quando, é o controlador. Para acertar esse chaveamento ele precisa saber onde está o rotor.
Os três sensores de efeito Hall são chips minúsculos montados no estator que detectam a passagem dos ímãs do rotor e entregam ao controlador um sinal digital de posição. São eles que saem no chicote fino do motor, junto com a alimentação de 5 V e o terra — por isso o chicote de um motor sensorado tem mais fios que o de um sensorless. A arquitetura completa de motores, sensores e controladores está no nosso guia de referência; aqui vamos direto ao que muda para quem pedala.
Um detalhe que confunde muita gente: esse sensor de posição não é sensor de torque nem sensor de cadência. O de torque e o de cadência ficam no pedal e dizem ao controlador quanta assistência entregar. O Hall fica dentro do motor e diz em qual bobina entregar. São perguntas diferentes, e um não substitui o outro.
Sem sensor, por que a e-bike engasga na saída?
Porque o controlador sensorless deduz a posição do rotor pela força contra-eletromotriz (back-EMF) — a tensão que o próprio motor gera ao girar. Essa tensão é proporcional à rotação. Com a bike parada, a rotação é zero e a back-EMF é zero: não há sinal para ler. O controlador então chuta a sequência de partida, e é daí que vem o tranco, o zumbido ou o motor que gira ao contrário por um instante.
Isso aquece mais o motor?
Aquece, e muito. Com back-EMF igual a zero, a corrente que entra no enrolamento é limitada só pela resistência do cobre e pelo limite do controlador. A Grin Technologies (ebikes.ca) é direta nesse ponto: dobrar a corrente no enrolamento quadruplica o calor gerado, pela relação I²R, e quem destrói motor “não é a potência de saída, e sim o torque de saída”. Partida em ladeira com carga é exatamente o cenário de torque máximo com rotação quase nula — ou seja, calor máximo e ventilação mínima.
Quanto tempo o motor leva para esquentar de verdade?
Mais do que você imagina — e esse é o perigo. A mesma fonte aponta que um motor de cubo pode levar de 1 a 2 horas para estabilizar a temperatura, e que um motor pode chegar a 100 °C com apenas 800 W de saída a 250 RPM. Quer dizer: o motor não avisa no primeiro quarteirão. Ele cozinha devagar, e o estrago aparece semanas depois, em forma de ímã enfraquecido ou verniz do fio comprometido.
Um controlador moderno resolve o problema?
Em boa parte, sim. Controladores vetoriais (FOC) modernos — a linha Phaserunner da própria Grin é o exemplo clássico — rodam sensorado, sensorless ou em modo híbrido: partem usando os sensores Hall e passam a usar a back-EMF depois que a rotação sobe. É o melhor dos dois mundos: partida limpa e tolerância a falha de sensor. O que um controlador bom não resolve é física: sem informação de posição, a partida com carga continua ineficiente.
Dá para continuar rodando se um dos sensores queimar?
Depende do controlador. Se ele tiver modo sensorless de emergência, você chega em casa — normalmente com partida ruim e menos torque. Se não tiver, o motor trava, trepida ou simplesmente não sai do lugar. Não insista: cada tentativa de arrancar com comutação errada é outro pico de corrente no mesmo enrolamento.
Como saber se o sensor Hall do seu motor queimou?
Os sintomas são bem característicos, e vale reconhecê-los antes de trocar peça à toa:
- Trepidação na partida (cogging): o motor “range” no lugar em vez de sair girando.
- Funciona em um sentido só, ou arranca apenas se você der um empurrão com o pé.
- Barulho e esforço fora do normal em baixa rotação, com a bateria esquentando junto.
- Código de erro de motor/posição no display, sem defeito aparente no chicote.
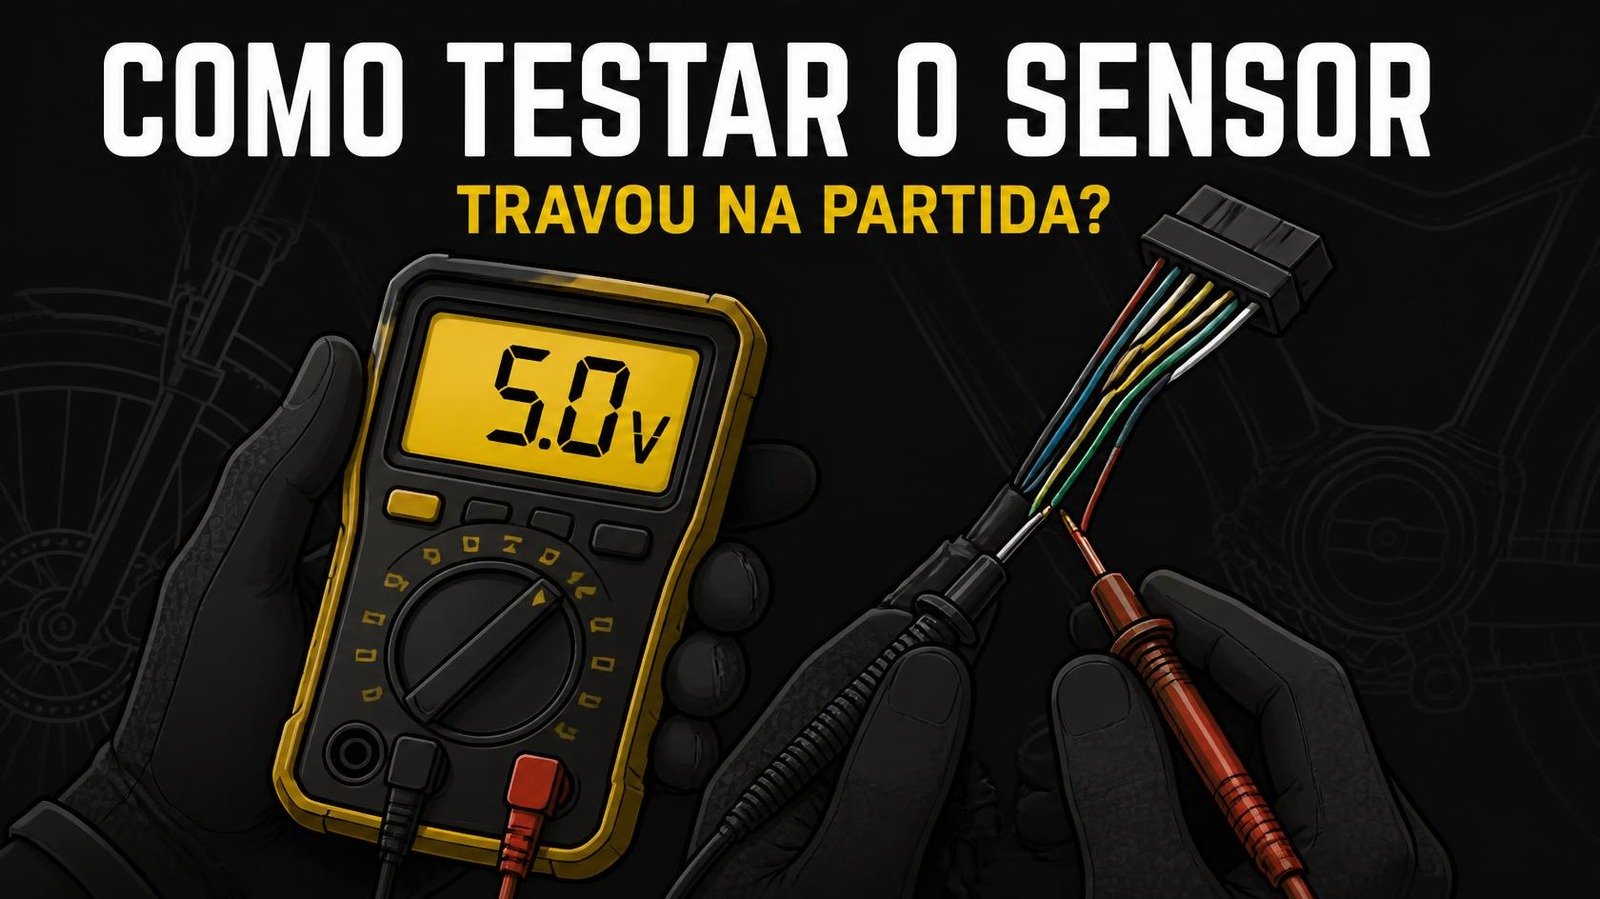
O teste é simples e cabe em cinco minutos com um multímetro. A Grin mantém um guia específico de diagnóstico e reparo de e-bike, incluindo o procedimento de teste de sensor defeituoso e o reparo dentro do cubo. O princípio: com a alimentação de 5 V presente, cada uma das três saídas deve alternar entre nível alto e baixo conforme você gira a roda lentamente à mão. Uma saída que nunca muda é o sensor morto.
Antes de abrir o motor, porém, confira o óbvio: na maioria das vezes o problema está no conector, não no chip. Água, lama e vibração de paralelepípedo matam contato de chicote fino com muito mais frequência do que matam o chip. A mesma lista de falhas comuns da Grin cita conector como suspeito recorrente, ao lado de rolamento e MOSFET queimado.
Qual motor aguenta mais o dia a dia de São Paulo?
Para uso urbano com ladeira, carga e semáforo — ou seja, para São Paulo — o motor sensorado com controlador decente é a escolha mais segura. O sensorless faz sentido em uso de rotação alta e constante, ou como plano B dentro de um controlador híbrido.
| Critério | Com sensor Hall | Sem sensor (sensorless) |
|---|---|---|
| Partida da rotação zero | Suave e com torque imediato | Trancos, zumbido, pode precisar de impulso |
| Partida em ladeira com carga | Bom | Pior cenário: corrente alta sem refrigeração |
| Fios no chicote | Mais (5 V, terra e 3 sinais) | Menos — menos pontos de falha |
| Ponto fraco típico | Conector molhado, sensor queimado | Comutação imprecisa em baixa rotação |
| Plano B em caso de falha | Modo sensorless, se o controlador tiver | Não se aplica |
Na Cyberbikes Centauro GT 2026, a escolha é motor elétrico traseiro de alto torque integrado ao cubo, com sensor de torque no pedal e potência limitada eletronicamente conforme o CONTRAN. A bateria é 52 V 20 Ah, certificada UL 2271 — faça a conta de Wh = V × Ah e você tem 1.040 Wh de energia a bordo. A um consumo urbano típico de 12 a 20 Wh/km, isso dá uma faixa calculada de aproximadamente 52 a 86 km por carga; o número real depende de peso, vento e ladeira, e a página de produto não publica autonomia oficial. Quadro certificado ISO 4210, sistema elétrico em conformidade com a UL 2849, freios hidráulicos de 4 pistões com discos de 180 mm e suspensão de 100 mm na frente e 120 mm atrás.
E a lei fecha o raciocínio: pela Resolução CONTRAN nº 996/2023, bicicleta elétrica é o veículo com motor de potência nominal máxima de 1.000 W (art. 2º, III, “a”), assistência limitada a 32 km/h (art. 2º, III, “d”) e sem acelerador ou qualquer dispositivo de variação manual de potência (art. 2º, III, “c”) — só o modo de assistência a pé até 6 km/h é permitido (§ 4º). E não exige registro, licenciamento nem emplacamento (art. 12). Detalhamos tudo no guia completo da lei da bicicleta elétrica.
Veja a Centauro rodando na cidade
O vídeo abaixo é do canal da equipe na Austrália (@cyberbikesau), em inglês: é o trajeto de ida ao centro na Centauro. Repare na saída dos semáforos — é exatamente o momento em que a comutação por posição faz diferença, com o motor assumindo do zero sem tranco e sem puxão de corrente desnecessário.
Quer testar a diferença na prática ou revisar o motor da sua e-bike? Fale com a gente no WhatsApp wa.me/5511943911718 ou passe na loja da Cyberbikes Brasil, R. Embaré 108, Mirandópolis, São Paulo. Trabalhamos com o plano Alugar para Comprar, com pagamentos semanais.
Perguntas frequentes
Sensor Hall é a mesma coisa que sensor de torque?
Não. O sensor Hall fica dentro do motor e informa ao controlador a posição do rotor, para que ele energize a bobina certa na hora certa. O sensor de torque fica no pedivela e mede a força que você aplica no pedal, definindo quanta assistência o motor entrega. Uma e-bike pode ter os dois, só um, ou nenhum.
Motor sem sensor estraga mais rápido?
Não por ter menos peças, e sim pelo perfil de uso. Sem sensor, a partida da rotação zero com carga é imprecisa e puxa corrente alta justamente quando não há ventilação. Como dobrar a corrente quadruplica o aquecimento do cobre (relação I²R, conforme a Grin/ebikes.ca), uso urbano com muitas partidas em ladeira castiga mais um motor sensorless do que um sensorado.
Qual a potência e a velocidade máxima permitidas para bicicleta elétrica no Brasil?
Pela Resolução CONTRAN nº 996/2023, a bicicleta elétrica tem motor de potência nominal máxima de 1.000 W e assistência limitada a 32 km/h, sem acelerador que dispense pedalar — apenas o modo de assistência a pé até 6 km/h. Ela não é sujeita a registro, licenciamento nem emplacamento para circular nas vias.
#BicicletaEletrica #SensorHall #MotorEbike #EbikeSP #CyberbikesBrasil #Centauro #MobilidadeUrbana #Manutencao