


Para o trânsito de São Paulo — arrancada em subida, para-e-anda, muita rampa a 10 km/h — o motor de cubo com redução (geared) leva vantagem. Para velocidade constante alta e freio regenerativo, o motor direto (direct drive) leva. O motivo é um só, e é física: no motor com redução o rotor gira rápido por dentro enquanto a roda gira devagar, e é a rotação do rotor que decide quanto calor sobra dentro do motor. Mesma força na roda, menos corrente, menos calor.
Isso não é opinião de vendedor. A Grin Technologies (ebikes.ca), referência técnica do setor, publica as curvas e os limites térmicos dos dois tipos — e é de lá que vêm os números deste texto. Vamos usá-los para responder as quatro perguntas que realmente importam: qual sobe melhor, qual gasta menos bateria, qual aguenta mais tempo sem fritar e qual freia sozinho.
Qual é a diferença mecânica entre motor direto e motor com redução?
O motor direto não tem engrenagem: o casco da roda é o próprio rotor, com os ímãs girando na mesma rotação da roda. O motor com redução coloca um conjunto de engrenagens planetárias entre o rotor e o casco, mais uma embreagem (clutch) que solta a roda quando o motor não está tracionando.
Três consequências práticas saem daí:
- Peso. Motor direto é pesado: a Grin descreve seus motores diretos de entrada (RH212/FH212) como “heavy (~6.5kg)” — 6,5 kg pendurados no aro, contra os 2 a 3 kg típicos de um motor com redução do mesmo porte.
- Roda livre. A embreagem do motor com redução “lets them freewheel with no drag when you ride unpowered” (Grin, sobre os Shengyi SX). O motor direto não tem embreagem: ele sempre arrasta.
- Ruído. Motor direto é silencioso por natureza. Os motores com redução modernos usam engrenagem helicoidal — “helical-cut gears make them silent” — mas ainda têm um zumbido em carga alta.
Se você quiser a base antes de seguir, nosso guia de como funciona uma bicicleta elétrica: motores, sensores e controladores explica cada peça do sistema.
Por que o motor com redução sobe ladeira melhor a 10 km/h?
Porque potência é torque × rotação, e o calor não depende da potência: depende da corrente. A Grin dá o exemplo exato: um motor entregando 20 Nm a 100 RPM produz 209 W; os mesmos 20 Nm a 300 RPM produzem 628 W. A força na roda é idêntica nos dois casos. A potência, não.
E o calor? Ele vem da resistência do cobre do enrolamento, na conta I²R. Nas palavras da própria Grin: “If you double the current through the windings in order to have double the torque and power from the motor, then you increase the amount of copper heat being generated by a factor of FOUR.” Dobrar o torque quadruplica o calor. Por isso a Grin é categórica: “it’s not the output power but the output torque of the motor which causes it to heat up and eventually fail.”
Agora junte as duas coisas. Subindo uma ladeira a 10 km/h, uma roda 26″ gira a cerca de 100 RPM. O motor direto está a 100 RPM — rotação baixa, torque alto, corrente alta, calor alto. O motor com redução, com sua caixa planetária, tem o rotor girando a 500 ou 600 RPM para a mesma roda a 100 RPM: entrega a mesma força na roda com uma fração da corrente. É por isso que o motor com redução sobe rampa devagar sem cozinhar, e o direto reclama.
Quanto cada um aguenta antes de fritar o enrolamento?
A diferença entre potência contínua e potência de 5 minutos é o dado que ninguém coloca na etiqueta. A Grin publica, para o mesmo motor com redução (GMAC), a potência que ele sustenta indefinidamente e a que ele suporta por cinco minutos, em função da rotação:
| Rotação da roda | Potência contínua | Potência por 5 min |
|---|---|---|
| 100 RPM (≈10 km/h) | 250 W | 670 W |
| 200 RPM (≈20 km/h) | 500 W | 1300 W |
| 300 RPM (≈30 km/h) | 800 W | 2000 W |
| 400 RPM (≈40 km/h) | 1000 W | 2600 W |
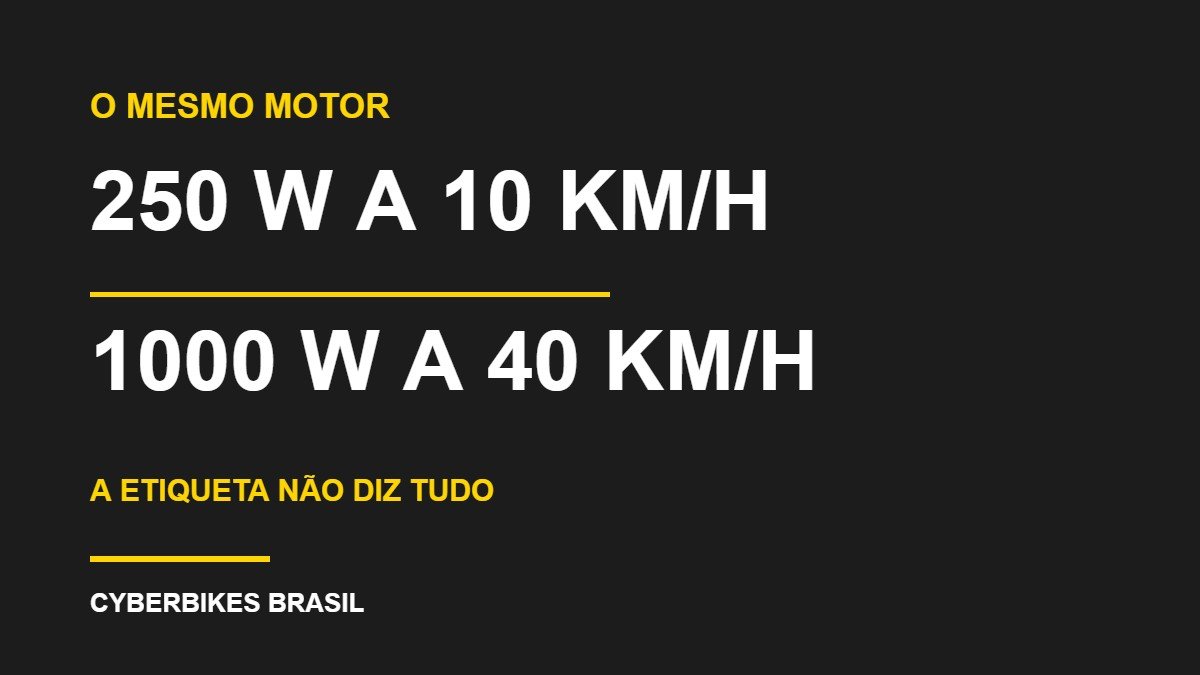
Leia essa tabela com atenção, porque ela destrói a etiqueta: é o mesmo motor em todas as linhas. Ele é um motor de 250 W a 10 km/h e um motor de 1000 W a 40 km/h. Não existe “o” watt do motor — existe o que ele aguenta na rotação em que você anda. A Grin resume: “there is no standard or even consistent way to provide a numeric ‘watts rating’ for a motor system”.
Mais três detalhes térmicos que mudam a decisão de compra:
- O esmalte do enrolamento moderno sobrevive a 150–180 °C, mas o equilíbrio térmico só chega depois de 1 a 2 horas — e uma subida real dura 5 a 10 minutos. Por isso o valor “contínuo” subestima o que o motor faz numa ladeira curta.
- Ambiente conta: a mesma potência que o motor sustenta no frio ele não sustenta a 40 °C de verão paulistano parado no engarrafamento, sem vento passando.
- Melhorar a troca de calor dentro do motor (a Grin usa o fluido ferromagnético Statorade) aumenta o torque contínuo em cerca de 40% sem mudar o pico. Ou seja: metade do “problema de potência” é problema de resfriamento.
Qual gasta menos bateria no dia a dia?
No trânsito urbano, o motor com redução — por dois motivos: rendimento em baixa rotação e arrasto quando desligado. A energia da bateria se mede em watt-hora, e a conta é direta: Wh = V × Ah. A Cyberbikes Centauro GT usa uma bateria de 52V 20Ah, ou seja 1.040 Wh. Dividindo pelo consumo real:
- 12 Wh/km (assistência baixa, plano, ciclovia): 1.040 ÷ 12 ≈ 86 km.
- 16 Wh/km (uso misto de cidade): ≈ 65 km.
- 20 Wh/km (assistência alta, subidas, carga): ≈ 52 km.
O tipo de motor entra nesse Wh/km. Todo motor tem arrasto: a Grin mede 1,0–1,5 Nm de arrasto sem carga no GMAC e observa que isso é “more than a typical direct drive hub motor (0.6-1.0 Nm)”. Parece favorecer o direto — mas com o motor desligado a embreagem do motor com redução libera a roda completamente, enquanto o motor direto continua com o arrasto magnético o tempo todo. E o pior cenário do direto é justamente o nosso: para-e-anda, arranque atrás de arranque em rotação baixa, onde o rendimento dele desaba e o calor sobe. Para aprofundar a parte de energia, veja o guia definitivo da bateria de bicicleta elétrica.
Freio regenerativo funciona nos dois tipos?
Normalmente não: regeneração é território do motor direto. A embreagem do motor com redução desacopla o rotor quando a roda empurra o motor — sem acoplamento mecânico, não há como gerar energia na descida. A Grin descreve a regeneração como “the preserve of heavier direct-drive motors” e apresenta o GMAC exatamente como a exceção rara: um motor com redução que junta “strong low-speed climbing torque of a geared hub together with regen”.
E vale o aviso honesto: a energia recuperada é pequena. O valor real da regeneração é o freio-motor em descida longa, que poupa pastilha — não a autonomia. Detalhamos isso em como funciona a frenagem regenerativa.
O que a lei brasileira permite nos dois casos?
A Resolução CONTRAN nº 996/2023 não distingue tipo de motor. Ela define bicicleta elétrica como a que tem pedais e motor auxiliar “com potência nominal máxima de até 1000 W”, com “velocidade máxima de propulsão do motor auxiliar não superior a 32 km/h”, um “sistema que garanta o funcionamento do motor somente quando o condutor pedalar”, e que “não dispor de acelerador ou de qualquer outro dispositivo de variação manual de potência”. Nessas condições, as bicicletas elétricas “não são sujeitos ao registro, ao licenciamento e ao emplacamento” — sem placa, sem licenciamento, sem habilitação (texto oficial, gov.br). O limite é 1000 W, não 350 W.
Repare na ironia técnica: a lei fala de potência nominal, e a tabela do GMAC acima mostra que a potência nominal é uma escolha de quem escreve a etiqueta. É por isso que fiscalizar por número de watt é frágil — e por isso o guia completo da lei da bicicleta elétrica no Brasil vale a leitura antes de comprar qualquer coisa “de 1000 W” na internet.
E o controlador? Ele muda tudo isso
O mesmo motor, com dois controladores diferentes, vira duas bicicletas diferentes — porque é o controlador que define o limite de corrente, e corrente é torque e calor. A Grin mostra o mesmo motor a 600 W de pico com um controlador de 20 A e 1058 W com um de 40 A na mesma bateria de 36 V. O vídeo abaixo, do nosso canal em inglês @Cyberbikesau, mostra na prática como se programa um controlador Bafang (BBS01/BBS02/BBSHD): os parâmetros de corrente máxima, níveis de assistência e limite de velocidade são exatamente as travas que decidem se o seu motor esquenta ou não. Está em inglês, mas as telas e os campos são os mesmos do controlador vendido aqui.
Então qual escolher para São Paulo?
Regra prática, sem enrolação:
- Cidade com ladeira, carga, para-e-anda, entrega: motor com redução. Sobe devagar sem cozinhar, pesa menos e solta a roda quando você pedala sem motor.
- Percurso plano e longo, velocidade constante, descida grande e vontade de freio-motor: motor direto. Mais silencioso em regime, mais robusto por não ter engrenagem para desgastar, e o único que regenera de fábrica.
- Em qualquer dos dois: pergunte o limite de corrente do controlador e se há sensor de temperatura no motor. Esses dois dados dizem mais sobre desempenho real do que o “1000 W” da etiqueta.
Na Cyberbikes Brasil a Centauro GT sai com bateria 52V 20Ah (1.040 Wh) certificada em UL 2271, sistema elétrico UL 2849, quadro ISO 4210, suspensão de 100 mm na frente e 120 mm atrás (com opção de mola de 550 lb/in ou 750 lb/in), freios hidráulicos de 4 pistões com discos de 180 mm × 2,3 mm, bagageiro traseiro para até 50 kg, cesta dianteira opcional para até 15 kg, pneus 26 × 2.6″ e 18 meses de garantia. Todos esses números são os da página oficial do produto.
Perguntas frequentes
Motor direto ou com redução: qual sobe ladeira melhor?
O motor com redução. Como potência é torque multiplicado pela rotação, e o calor cresce com o quadrado da corrente, a caixa planetária permite que o rotor gire rápido enquanto a roda gira devagar — entregando a mesma força na roda com muito menos corrente. A Grin Technologies exemplifica: 20 Nm a 100 RPM equivalem a 209 W, e os mesmos 20 Nm a 300 RPM equivalem a 628 W.
Motor com redução tem freio regenerativo?
Em regra não. A embreagem que permite a roda girar livre também impede a roda de acionar o rotor, então não há geração de energia na descida. A regeneração é característica dos motores diretos, mais pesados; existem exceções de projeto, como o GMAC da Grin Technologies, que combina torque de motor com redução e regeneração.
Qual é o limite legal de potência da bicicleta elétrica no Brasil?
A Resolução CONTRAN nº 996/2023 permite potência nominal máxima de até 1000 W, com assistência do motor limitada a 32 km/h, funcionamento somente quando o condutor pedala e sem acelerador que dispense a pedalada. Atendidos esses requisitos, a bicicleta elétrica não está sujeita a registro, licenciamento nem emplacamento.
Quer saber qual dos dois faz sentido para o seu trajeto? Fale com a gente no WhatsApp wa.me/5511943911718 ou passe na loja: R. Embaré 108, Mirandópolis, São Paulo. Trabalhamos com o plano Alugar para Comprar, com pagamentos semanais — você anda na bicicleta enquanto ela vira sua.
#bicicletaeletrica #ebike #motorebike #CyberbikesBrasil #bikeeletrica #mobilidadeurbana #torque #autonomiaebike #SaoPaulo